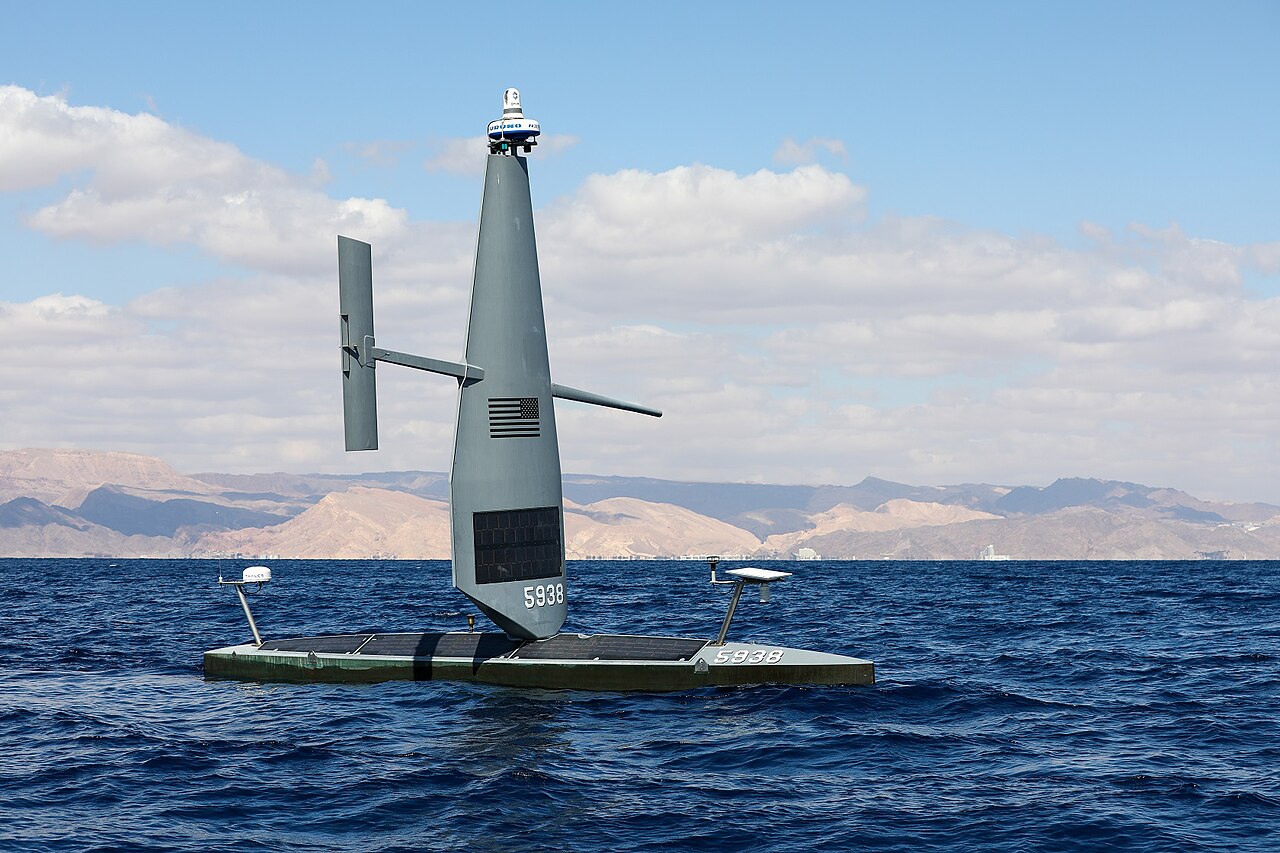
 实拍参考
导航与姿态解算
三轴旋转数据可作为组合导航或姿态算法的输入,与其他传感器数据一起用于运动状态估计。
陀螺测量 → 融合算法 → 姿态结果
核对:零偏、温漂、轴向、时间同步应用场景
真实场景照片帮助理解设备环境;下方逐项说明三轴旋转数据在系统中的位置。
实拍参考三轴旋转数据可作为组合导航或姿态算法的输入,与其他传感器数据一起用于运动状态估计。
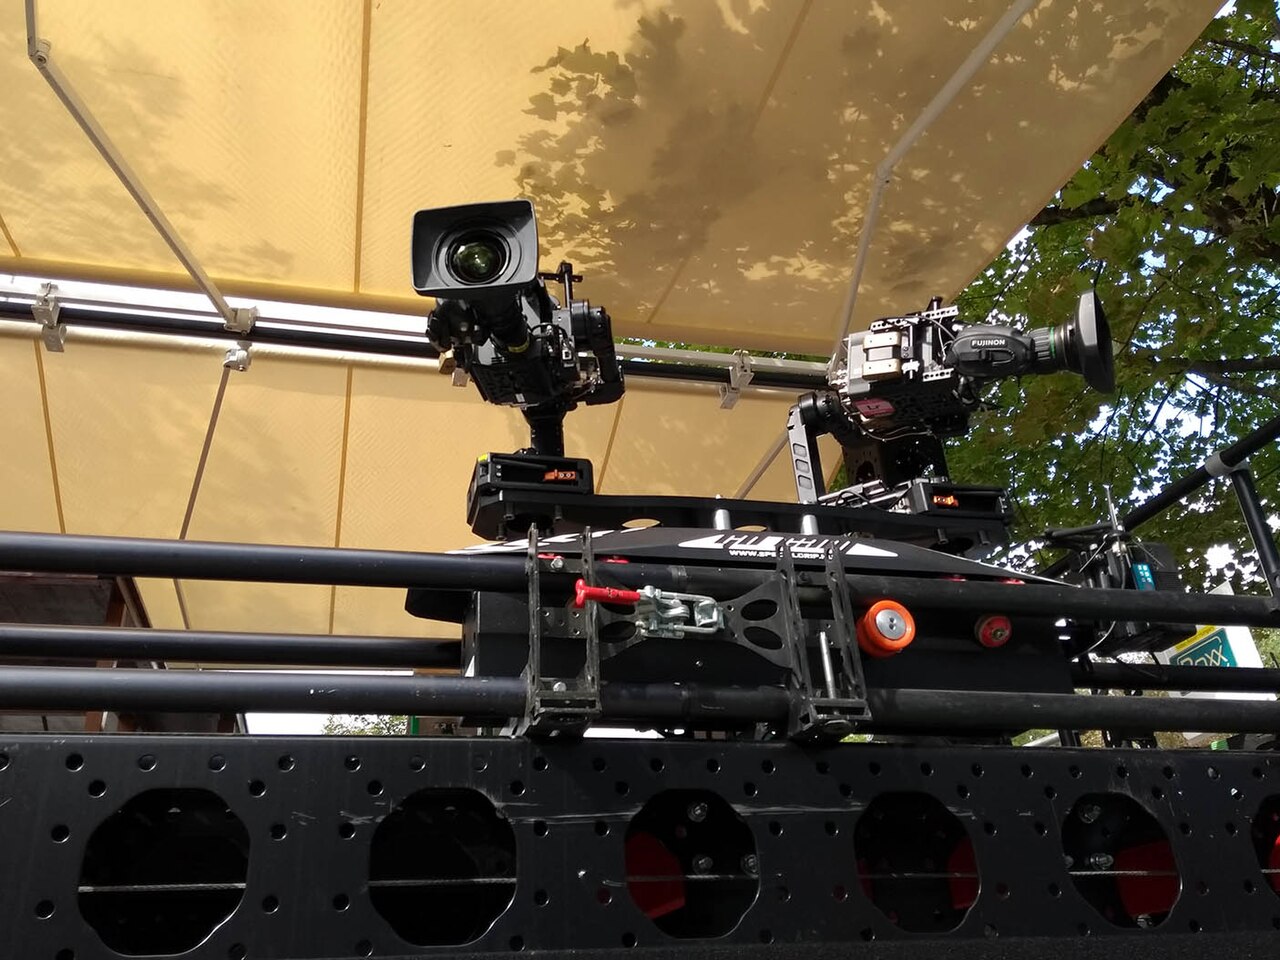 实拍参考
旋转反馈可进入控制环路,是否适用取决于动态范围、响应速度和整机振动环境。
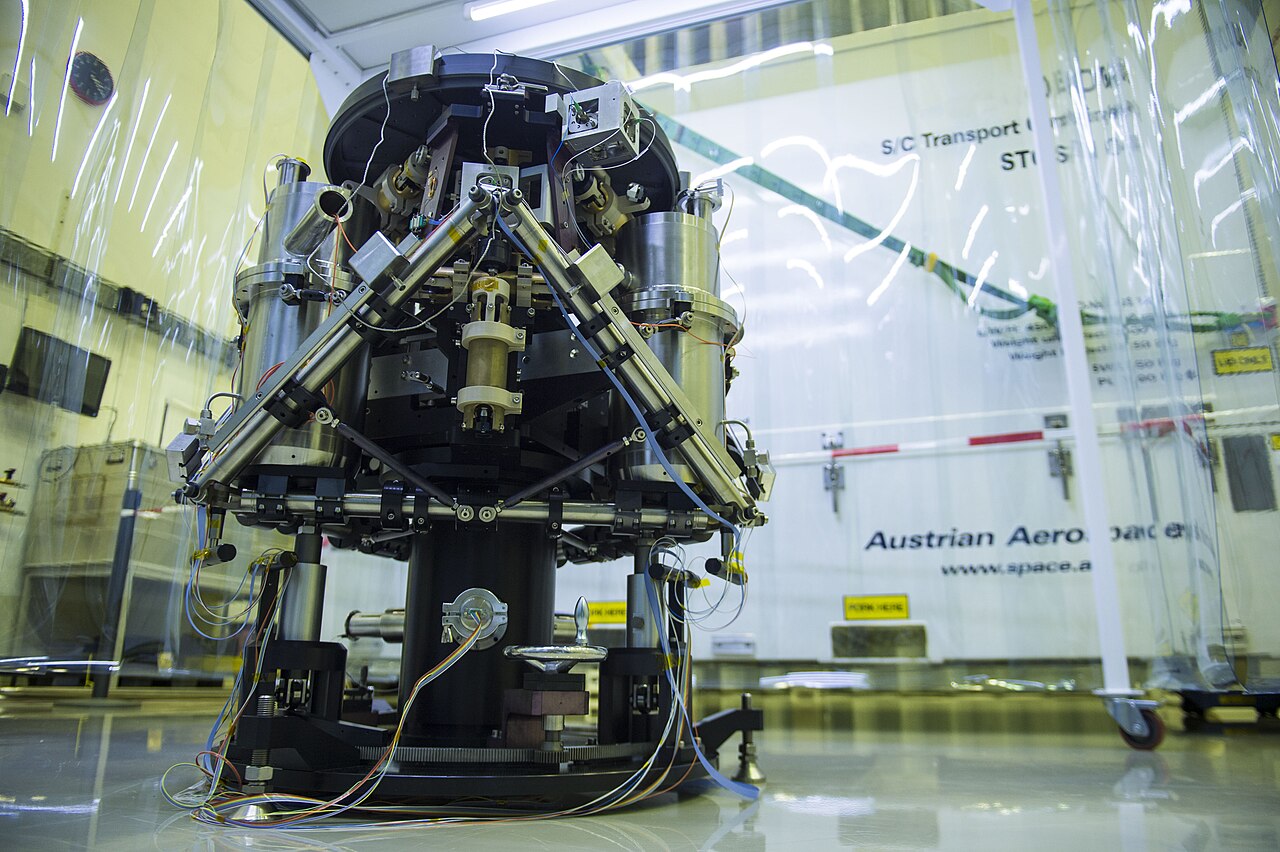 实拍参考
三轴旋转数据可供采集与分析;研究方案需明确记录格式、标定方法和测试工况。
图片说明:导航、稳定平台与测试设备均为第三方实拍,仅展示相关设备,不代表本产品已在图示设备中安装或测试,也不构成图中机构对本产品的背书。
实拍来源:无人水面航行器 / U.S. Navy · Arif Patani(美国公有领域);稳定摄像平台 / Testosterossa(CC BY-SA 4.0);微振动测试设备 / ESA-G. Porter(CC BY-SA 2.0,来源说明亦标注 CC BY-SA 3.0 IGO)。图片由 Wikimedia Commons 1280px 预览尺寸提供,页面按容器裁切显示。
场景与条件
将问题转成可验证条件,便于与正式规格和样机测试逐项对照。
项目评估
先确定工作条件,再核对产品资料,最后按整机环境验证。
应用、量程、精度、尺寸、供电、数量及使用地区。
查看正式规格书、接口协议与交付条件。
按实际安装与工作环境测试性能和兼容性。